Человеческая формароботСбор передовых результатов

(Вышеприведенный логотип не имеет значения)
Шанхайское акционерное общество интеллектуальных технологий Фурье
8.1H-A001
GRW - это новое поколение вспомогательных интерактивных роботов, независимо разработанных Фурье, которые ориентированы на реабилитационную подготовку, уход за пожилыми людьми, складскую логистику и производство легкой промышленности. Опираясь на колесную мобильную платформу и двухстороннюю совместную архитектуру, GRW может самостоятельно выполнять навигацию по позиционированию, точную работу и безопасное взаимодействие, выполнять задачи с высокой нагрузкой, такие как обработка, доставка, перемещение и силовая поддержка. Модульные руки поддерживают быстрое переключение различных конечных инструментов исполнения для удовлетворения потребностей в гибком расширении в различных сценариях.
Шэньчжэньское акционерное общество технологии Хуйчуань
8.1H-A001
Huichuan колесный гуманоидный робот H1 продукт представляет собой колесный гуманоидный робот, обладающий высокой адаптацией к окружающей среде, гибкой пространственной адаптацией, надежным аппаратным дизайном, мощными спортивными способностями, восприятием и интерактивностью, подходит для промышленных, коммерческих, цифровых, научных исследований, образования и других сцен универсального рабочего гуманоидного робота.
Шанхайская компания робототехники & lt; & lt; Кеплер & gt; & gt;
8.1H-A001
Kepler K2 Hornet - это гуманоидный робот, ориентированный на промышленные сценарии посадки и обладающий интегрированной способностью « воспринимать - принимать решения - выполнять » для выполнения многотипных рабочих задач в сложных условиях. Достигнута сверхдлинная продолжительность полета « 1 час зарядки, 8 часов сухости» и возможность совместной работы рук с большой нагрузкой 30 кг.
Шанхайская компания
8.1H-A001
AWE3.7 Роботизированные решения для подключения автомобильных пучков с большой интеллектуальной моделью, предназначенные для высокоточных гибких производственных звеньев, таких как загрузка, проводка и вставка автомобильных пучков.
С AWE3.7 Smart Big Model роботы работают вместе, охватывая сверхдлинные, сложные и непрерывные задачи. Программа реализует субмиллиметровые операции с помощью парадигмы данных Human - Centric, мультимодального восприятия и высокоточного непрерывного управления, а также поддерживает аномальное понижение, перегруппировку задач и мультимашинную координацию. По сравнению с традиционным высокозависимым от искусственного метода производства пучка, с высокой точностью, непрерывной работой и крупномасштабным преимуществом посадки.
Шанхайская интеллектуальная технологическая компания с ограниченной ответственностью
8.1H-A001
InsightOS Semantic - это семантическая интеллектуальная система, основанная на интеллектуальных знаниях, ориентированных на индивидуальные сцены. Он семантически связывает роботизированную онтологию, окружающую среду, задачи, Skill и опыт работы, превращает потребности естественного языка в задачи, которые могут выполнять роботы, и проходит через полное замкнутое кольцо понимания - планирования - выполнения - эволюции. InsightOS Semantic поддерживает такие сценарии, как доставка и распределение товаров в торговых складах, разборка и обработка стогов, многопользовательские скоординированные конвейеры, периодические инспекции и т. Д., Для подключения различных онтологий, таких как гуманоидные роботы, четырехногие роботы, роботы - манипуляторы и мобильные роботы.
& lt; & lt; Чи - ши текнолоджи (Пекин) лтд. & gt; & gt;
8.1H-A001
Сталь L1 / сталь L1 - W
Steel L1 - это 15 - килограммовый бионический четырехногий робот, специально разработанный для специальных и промышленных применений, единственный робот - собака в отрасли, который может перевернуться на 720 градусов. Использование алгоритмов управления движением и мощных энергетических систем с усиленным обучением AI с максимальной скоростью 3,7 м / с для достижения интеллектуальных решений и самобалансировки в сложных ландшафтах, таких как горные дороги, руины и пески; Поддерживает 8 кг нагрузки и 120 минут; Поддержка пользователей через стандартизированный интерфейс, гибкая интегрированная разработка, помощь в многоотраслевых сценариях.
Медный молот M1
Медный молот M1 имеет преимущества легкого веса, большой нагрузки, длительного срока службы, сильной защиты, гибкости и стабильности движения, скорость движения до 6 - 8 м / с. Встроенная усиленная модель обучения движению, с собственной устойчивостью к ударам, помехам, самопроизвольному восстановлению падения, динамической адаптацией и другими способностями, может самостоятельно адаптироваться ко всем видам топографических дорожных условий; Обеспечить богатый интерфейс электропитания и связи для удовлетворения потребностей патрулирования безопасности, инспекции электроэнергии, логистического транспорта, обработки задач, поиска и спасения персонала и других приложений.
Шэньчжэньская компания с ограниченной ответственностью
8.1H-A001
ДХ116
Серия DH116 - это второе поколение серийных пятипальцевых ловких рук, разработанных компанией Shenzhen Linguo Express Technology Co., Ltd.
Лингвистическая рука серии DH116 использует бесщеточный полый чашечный привод двигателя, червячный червячный привод, в общей сложности 11 степеней свободы, вес 545 г, можно настроить кончики пальцев, ладони тактильного датчика, может воспринимать нормальную силу, тангенциальную силу, тангенциальное направление силы и другую многомерную тактильную информацию.
ДХ116С
Лингвистические руки серии DH116S - это очень тонкие и тонкие руки, разработанные компанией Shenzhen Linguo Driver Technology Co., Ltd. для малых и средних гуманоидных роботов.
Лингвистическая рука серии DH116S использует червячный червячный привод, в 147.54 * 73.53 * 26.35 мм экстремального пространственного содержимого для 11 степеней свободы, 6 активных степеней свободы, с использованием саморазвивающегося высокоэффективного, высокого крутящего момента, низкотемпературного подъема бесщеточных полых чашечных электрических модулей, высокомощного многоцелевого привода, высокоточного, высокоотзывчивого микрокодера, пятипальцевого и ладонечного может быть настроен с мультимодальным тактильным датчиком.
ДХ116П
Серия DH116P - это второе поколение серийных пятипальцевых ловких рук, разработанных компанией Shenzhen Linkuo Express Technology Co., Ltd. Эта серия использует бесщеточный полый чашечный привод двигателя, червячный червячный привод схемы, в общей сложности 11 степеней свободы, вес 490 г, может быть настроен кончики пальцев, ладони сенсорный датчик, может воспринимать нормальную силу, тангенциальную силу, тангенциальное направление силы и другую многомерную тактильную информацию.
электродвигатель с полыми чашками серии ECT
Технические параметры:
• Размер сиденья:Φ12、Φ16、Φ22、Φ30
• Номинальный момент вращения:4,2 мНм ~ 92 мНм
• Максимальный крутящий момент:18,6 мм Нм ~ 1935 мм
Ценностное утверждение:
·плотность сверхвысокого крутящего момента
·Более стабильная работа
·Более низкие температуры
·Меньший объем
Миниатюрный сервоцилиндр IEGD
Технические параметры:
• Максимальная тяга:50N ~ 400N
• Скорость холостого хода:8 мм/с ~ 120 мм/с
· Точность повторного позиционирования:±0.002mm
Ценностное предложение: малый объем, высокая вспышка, микронный точный контроль, вытеснение и контроль в одном.
Мультиплексный привод
Изюминки продукции:
·Сверхмалый объем, сверхнизкий вес, экстремальная плотность мощности
·Суперпроизводительность, оптимальное управление эффективностью, технология формирования траектории, технология подавления вибрации системы переменной инерции.
·Частота переключателя PWM по умолчанию 50 кГц, до 100 кГц (настраивается)
·Оси 6 - 21 можно настроить по требованию
Свернуть налево Показать больше
Дайян (Шэньчжэнь) робототехническая компания с ограниченной ответственностью
8.1H-A001
Компания Dai Alliance выпустила безпользовательский цифровой захват с когтями + головным кольцом UI, опираясь на совместную работу DM - DataClaw и DM - DataVision для создания легкой многомодальной системы сбора данных для персонального интеллекта. Благодаря единому интерфейсу UI в режиме реального времени, чтобы представить зрение, осязание, силу, траекторию движения и рабочее состояние, синхронный сбор многомерных данных в процессе работы человека, для разработки роботизированных алгоритмов, имитационного обучения и обучения большой модели, чтобы обеспечить высококачественную базу данных.
7.1H - E001 Карточный робот
Производство автомобилей
JAKA Карго
Этот проект, совместно разработанный Zhengka и China District Electric, опирается на проверку подлинной линии массового производства двигателя миллионного класса в Китае, является реалистичным эталоном для гуманоидного робота с возможностью массового производства и посадки, для достижения реальной посадки, непрерывной длительности, многомашинной координации, копирования и продвижения.
Программа основана на физическом AI как концепции, саморазвивающемся AI Agent и колесном человекообразном роботе, чтобы построить совместную производственную линию, открыть корпус двигателя для захвата и транспортировки, кросс - машинной передачи, сборки компонентов передачи, блокировки винта, готовой продукции в хранилище всего процесса беспилотного замкнутого кольца. Двухмашинный бесшовный поток, один 0,5мм резьбовой прецизионный винтовой замок оплачен всего за 10 секунд, чтобы обеспечить согласованность сборки и хорошую производительность, освободить рабочих от повторной работы, перейти к отладке процесса и контролю качества, завершить инновацию совместного производства человека и машины.
Аппаратное обеспечение использует саморазвивающееся колесное шасси, подъемную колонну и человеческие руки, интегрированные в 3D - зрение, лазерный радар, многомерное силовое зондирование; Программное обеспечение, основанное на AI Agent Framework, строит интегрированную физическую архитектуру « Решение восприятия мозга + управление движением мозжечка » с точностью распознавания компонентов 99% для достижения обобщения рабочих возможностей.
Логистический сектор
JAKA Карго
Сосредоточьтесь на внутреннем логистическом звене завода, для обработки многофункциональных грузовых ящиков, укладки и сортировки и других сцен, чтобы решить трудоемкость ручной обработки, традиционная AGV может только транспортировать неспособность автономного доступа к штабелям, плотное укладка и полузакрытая среда точной идентификации, длительный цикл программирования замены и другие болезненные точки.
Схема основана на тяжелом колесном человекоподобном роботе JAKA Kargo с максимальной в отрасли нагрузкой 25 кг на одну руку, 7 - осевой двухсторонней, всенаправленной подвижной шасси, способной покрывать полный диапазон работы на высоте 0 - 2,5 метра. Используя большую визуальную модель VLM для достижения распознавания местоположения и пространственного определения местоположения, можно точно определить верхний край контейнера с узким расположением до 1 см; Через шестимерный датчик управления силой в процессе укладки в режиме реального времени воспринимает контактную силу для достижения плавного кодирования и предотвращения скольжения.
Опираясь на JAKA Evo Agent, программа поддерживает взаимодействие естественного языка с нулевым кодом и адаптируется к новым контейнерам без переобучения модели, что значительно сокращает цикл программирования замены.
8.1H - F008 Айлитт
Рабочая станция с комбинированными сценами на оптической инфраструктуре
Primo с большой моделью для расширения возможностей световой инфраструктуры
Принимая большую модель тела « YuanQi Primo» в качестве единой интеллектуальной базы, поддерживая технологическую систему « один мозг - полиморф», унифицированное развертывание многоморфных роботов, таких как кооперация, композит и гуманоид, для совместного управления глубоким слиянием визуально - языковой модели действия и восприятия момента в реальном времени, для завершения основной работы по сборке, перегрузке, смене линии, тестированию, инспекции и т. Д.
Полная автоматизация процесса синергия, может гибко развертывать оптимальную форму для завершения соответствующих процессов, для достижения субмиллиметровой точности и микросилового восприятия гибкой сборки, как высокой точности, так и высокой гибкости, значительно улучшить хорошую скорость и производительность, снизить затраты на рабочую силу.
Полупроводниковая промышленность
Большая модель Primo для совместного управления несколькими роботами
Вся сцена с большой моделью тела YuanQii Primo в качестве интеллектуальной базы, поддерживающей технологическую систему « одного мозга полиморфных», многоморфные роботы для единого расширения возможностей:
·Полностью саморазвивающийся совместный рукав с алгоритмом дистанционного управления двухручным дистанционно управляемым роботом;
·Захватите любой объект на рабочем столе по требованию и аккуратно поместите робота захвата всего в указанном месте;
·Используя саморазвивающуюся модель VLA + T, основанную на визуальных и силовых технологиях, можно заменить роботов - подключателей оптических модулей, которые вручную выполняют задачи тестирования оптических модулей;
·Интегрированный интеллектуальный двухсторонний алгоритм планирования движения тела, может плавно выполнять задачи точной сборки, такие как перфорация полосы прокатки и другие прецизионные сборочные роботы;
·Робот - упаковщик, способный самостоятельно упаковывать и упаковывать продукты.
8.1H - A126 Творчество
高端精密制造
Программа применения промышленных материнских машин
Проект « AI вертикальная большая модель + гуманоидный робот + CNC интеллектуальный станок с ЧПУ» в качестве технического ядра, в сочетании с высокопроизводительной аппаратной структурой, целенаправленно фокусируется на решении в сегменте точной обработки станков с ЧПУ, с помощью саморазвивающейся вертикальной модели, приводящей гуманоидного робота в сочетании с интеллектуальным станком с ЧПУ в процессе производства и разгрузки, очистки обломков, рабочего станка, очистки деталей, проверки качества, погрузки и хранения и других сцен, чтобы реализовать адаптивное покрытие человекоподобного робота для многопрофильной гибридной обработки производственных сцен, по - настоящему реализовать беспилотный завод черного света.
Этот проект не является простой заменой оборудования, а создает персональную интеллектуальную базовую модель, ориентированную на область точной обработки, с большой моделью AI, алгоритмической системой, автономным машинным обучением в качестве основной базы, первым в CNC многопрофильных деталей беспилотной загрузки / работы и других типичных сценариях для завершения инженерной экспертизы, формирования реплицируемой, масштабируемой, итеративной платформы базовой мощности отрасли, для дискретного производства интеллектуального обновления, чтобы обеспечить стратегическую, базовую и базовую поддержку.
8.1H - D018 Са Чи
Производство автомобилей
Умный шестирукий робот.
Перед сборочной станцией автомобильных деталей интеллектуальный шестиручной робот Sandzhi выполняет сборку и затяжку в сотрудничестве с несколькими манипуляторами:
Боковые два манипулятора отвечают за сборку деталей, верхний манипулятор синхронно выполняет затягивание винта. Благодаря многоручной координации и пространственной стратификации несколько процессов интегрируются в одну и ту же станцию, уменьшая участие человека и ожидание между процессами, улучшая ритм сборки и интеграцию рабочих мест. По сравнению с традиционной программой автономной руки, многоручная координация может обеспечить параллельное выполнение задач сборки, позиционирования, затягивания и т. Д., Более подходит для многопроцессных и высокоскоординированных гибких сборочных сцен автомобильных деталей.
Промышленное производство
Умный четырехрукий робот.
Для промышленного производства обработки материалов, погрузки и разгрузки оборудования и перегрузки между станциями и другими сценами, интеллектуальный четырехрукий робот Sandzhi интегрирует мировую модель, чтобы реализовать понимание и автономное планирование рабочей среды, материалов, оборудования и задач, многоманипуляторный рукав для совместной работы по захвату, обработке, погрузке и разгрузке и другим операциям. Для традиционного автоматизированного оборудования с недостаточной гибкостью, высокой стоимостью ввода в эксплуатацию, ограниченной адаптируемостью к сложным сценам и другим проблемам, опираясь на мировую модель для улучшения понимания окружающей среды, планирования задач и выполнения действий, может адаптироваться к различным материалам, различным позициям и разнообразным производственным задачам, для достижения более гибкой и эффективной интеллектуальной обработки и загрузки.
8.1H - D016 Большой мир
Коммерческие услуги
Пять пальцев и робот - гуманоид
Человеческий робот оснащен пятипальцевой ловкой рукой Dahuan ADH - 5 - 6 для достижения естественного плавного взаимодействия человека и машины на месте. После того, как зритель посылает роботу интерактивный сигнал, робот может самостоятельно выполнять действия по снятию и передаче предметов, стабильно перемещать мешок холста из одной руки в другую и завершать доставку лицом к лицу, демонстрируя чувствительную реакцию ловкой руки в сценарии взаимодействия человека и машины, синергию рук и тонкую работоспособность.
Логистический сектор
Трёхпальцевый робот и робот - гуманоид.
Человеческий робот, оснащенный Dahuan Robotics (DH - ROBOTICS) UDH - 3 - 7, перегружает три пальца ловкой руки, в свою очередь, под визуальным руководством, чтобы завершить обработку рамы, сортировку различных типов предметов (полотенца, небольшие коробки, цилиндры), захват и доставку тяжелых грузов (груженая корзина покупок) и другие непрерывные рабочие задания. Благодаря богатому жесту захвата и хорошей адаптации к окружающей среде ловкая рука может стабильно выполнять захват различных объектов, демонстрируя обобщенную способность захвата и ловкую работоспособность в сложных сценариях.
7.1H - A225 Мекаманд
Логистический сектор
Двойной робот, работающий вместе с верхней и нижней корзинами
Два гуманоидных робота, оснащенных « глазным мозгом», могут самостоятельно координировать выполнение задач полного процесса, таких как загрузка и разгрузка, сборка и обработка корзины. Благодаря интеллектуальному восприятию человеческого мозга и возможностям планирования ИИ роботы в сочетании с тонкой работоспособностью Mech - Hand могут самостоятельно распознавать детали, понимать задачи и выполнять планирование пути и выполнение действий.
Этот блок демонстрирует важную способность личного интеллекта переходить от автономной работы к совместной работе с несколькими роботами. Перед лицом сложных деталей, переменных рабочих мест и динамических сценариев в реальной промышленной среде роботы по - прежнему могут поддерживать стабильную, безопасную и эффективную работу, предлагая новые автоматизированные решения для будущих интеллектуальных производственных и интеллектуальных логистических сценариев.
Медицина, розничная торговля и другие отрасли
Транспарентный захват объектов
Прозрачные объекты всегда были серьезной проблемой в области роботизированного зрения. Поскольку прозрачные материалы, такие как стекло и пластик, могут легко генерировать преломление, многократное отражение и т. Д., Традиционные визуальные решения часто трудно точно идентифицировать.
В этом блоке промышленные роботы могут обобщать и идентифицировать общие прозрачные предметы посредством интеграции общей технологии « глаз и мозг» Мекаманда, с интеллектуальным визуальным восприятием и возможностями алгоритма ИИ, для достижения точного захвата и размещения прозрачных объектов, эффективного решения проблем автоматической сортировки прозрачных деталей в таких отраслях, как Shanghua, Medical и др.
8.1H - A130 Средний пятый период
Логистический сектор
"Килинг" - робот.
Сцена в основном адаптирована к заводу для автоматизации всего процесса загрузки, Может быть полностью заменена ручным завершением транспортировки материалов корпуса, точной загрузки станка производственной линии, сборки готовой продукции / пустого ящика, утилизации отходов и других повторяющихся, высокоинтенсивных, высокочастотных операций по обработке материалов, широкого применения 3C электроники, распределения пара, легкой промышленности и других многопрофильных производственных условий, эффективно решать проблемы низкой эффективности ручной обработки, высокой трудоемкости, высоких затрат на рабочую силу, недостаточной стандартизации работы, высокого риска ручной работы рабочих мест высокого риска и других отраслей промышленности, чтобы помочь производственной линии реализовать полную автоматизацию процесса передачи материалов, стандартизацию и беспилотную работу. Гибкий интеллект, адаптивность намного превосходит традиционное оборудование, гибкий интеллект, адаптивность намного превосходит традиционное оборудование, поддержка горячего подключения и переключения электроэнергии, может обеспечить нулевую непрерывную работу, зрелость сцены, коммерческую проверку адекватно.
7.1H - B020 Средний кремниевый период
Логистический сектор
"Бесконечный" колесный гуманоидный робот, ловкая рука промышленного класса CasiaHand, захватывающая платформа (логистическая сортировочная система)
Применяется к складской логистике, распределению электронной коммерции и другим смешанным сортировочным звеньям, колесные гуманоидные роботы, оснащенные ловкими руками, для завершения идентификации, захвата и сортировки многосортных, фасонных и гибких материалов.
Чтобы решить проблему нерегулярной, уязвимой, плохо адаптируемой к материалам с несколькими SKU традиционным сортировочным оборудованием, замена должна быть заменена приспособлением, система может обобщить захват большого количества SKU.
Уникальные преимущества: модель мозга Brain - Si покрывает 99% задач по управлению людьми класса, высокоточный контроль силы для достижения « все можно поймать»; Программное и аппаратное обеспечение полный стек самоисследования, полная матричная стратификация с учетом высокого уровня производительности и промышленных затрат, цикл развертывания и общая стоимость значительно лучше, чем аналогичные программы.
8.1H - F008 Чжэцзянский гуманоид
Логистический сектор
Гибкие роботы NAVIAI WA1 и WA2
Эта программа в основном применяется к заводским производственным линиям, логистическим центрам и автомобилям, 3C и другим производственным отраслям, таким как разборка, сортировка, обработка и сборка компонентов, с полной рабочей способностью процесса.
Для традиционного оборудования трудно справиться с различными формами материалов, отсутствием текстуры, сложением и смешиванием и другими проблемами сортировки материалов, робот NAVIAI может работать совместно с несколькими колесными роботами, сочетая визуальное, силовое и тактильное мультимодальное восприятие, реализуя универсальную обработку контейнера (эффективность 35 с / раз, коэффициент успеха 99%), многосортную беспорядочную сортировку (коэффициент успеха ≥90%) и точную сборку (точность до 0,03 мм), чтобы преодолеть ограничения традиционного оборудования в гибкой и обобщенной работе.
8.1H - F008 Сайзод
Прецизионное производство
СинРобот 03
SynRobot03 ориентирован на высокоточную сборку 3C - электроники и автомобильных деталей, фокусируясь на запирании винтов и процессе вставки PCB - панелей. Для частой смены линии производства, колебаний положения деталей и других проблем, робот для достижения метрового позиционирования и операций управления силой, точность повторного позиционирования 0,1 мм, точность управления силой лучше 0,15 N, чтобы улучшить согласованность сборки и хорошую скорость продукта.
Опираясь на комплексную модель SaiVLA для достижения обобщения нулевой выборки, средний показатель успеха LIBERO 99,0%, новая производственная линия не нуждается в индикативном сборе, то есть в замене; Трехмерная реконструкция SaiWorldModel позволяет отслеживать решения и избегать черных ящиков ИИ; Компьютерная силовая платформа NVIDIA Thor с боковым рассуждением до 40 мс работает автономно. Произведена массовая посадка на линии производителя головного автомобиля Tier1, который прошел проверку на подлинность сложных условий.
8.1H - B102 Фао
Сложные экологические операции и специальные сценарии
Робот на колесах с умным дистанционным управлением
Программа в основном применяется в промышленном производстве, опасных операциях, сложных экологических операциях и специальных сценариях, с помощью технологии дистанционного управления для достижения человеко - машинной координации, операторы удаленно управляют колесными роботами, чтобы войти в зону, где люди не могут войти или где существует риск безопасности, для выполнения мобильных, эксплуатационных и полевых операций.
Решить сложные, опасные, неструктурированные промышленные среды, где трудно работать напрямую, роботы недостаточно адаптивны к автономной работе и другие проблемы. Благодаря дистанционному манипулированию суждения и эксплуатационные возможности человека распространяются на конец робота, для достижения удаленных, бесконтактных операций, снижения риска безопасности персонала.
Роботы могут адаптироваться к плоской земле, пандусам, ступенькам и другим сложным условиям; В сочетании с технологией дистанционного управления для достижения точного управления движением робота и рабочим действием. По сравнению с традиционными колесными роботами, более высокая пропускная способность окружающей среды и пространственная адаптация могут еще больше расширить возможности удаленной работы в сложных промышленных сценариях.
7.1H - B257 Новое время
Промышленное производство
Человеческий робот для совместной сварки интеллектуальных демонстрационных рабочих станций
Для промышленной сварки, перегрузки деталей и сцены контроля качества, использование колесных гуманоидных роботов и вертикальных гуманоидных роботов для совместной работы, единая саморазвивающаяся платформа интеллектуального управления для достижения планирования задач и миллисекундной связи.
Колесный гуманоидный робот самостоятельно завершает захват, перевалку и загрузку деталей, вертикальный гуманоидный робот завершает гибкую сварку и синхронизирует визуальное обнаружение шва, чтобы реализовать « то есть сварку, то есть проверку». Программа поддерживает быстрое программирование, модульную замену и непрерывную работу 7×24 часов, может быть адаптирована к многопрофильным деталям, для традиционных сварочных линий интеллектуального, гибкого обновления, чтобы обеспечить новый путь.
7.1H - A239 Сосна Кокосовая
Производство автомобилей
Обнаружение запирающих частей Smart Car
Программа применяется к производственной линии автомобильных деталей, автомобильный замок в сборке после окончательной инспекционной станции, завершение захвата замка, испытания действия механизма, обнаружения дефектов внешнего вида, относится к производственной сцене контроля качества автомобильных деталей, может быть развернут непосредственно на оригинальной станции ручного контроля качества.
Двухручная синергия + управление силой + многомодальный физический интеллект, многократная резьба искусственного чувства руки для теста на включение замка; Нет необходимости в крупномасштабной трансформации производственной линии рабочей одежды, новая замена продукции требует только быстрого обучения; Универсальная гуманоидная платформа может быть повторно использована для обнаружения других интерьеров, стоимость посадки ниже, чем у индивидуального самолета, уже есть опыт посадки линии производства автомобильных деталей.
Полупроводниковая промышленность
Интеллектуальная сборка полупроводниковых обойм
Обращаясь к задней производственной линии для испытаний упаковки полупроводников, процесс загрузки рамы чипа с фокусом на патроны (Magazine / коробки), процесс загрузки вверх и вниз и сборки переключения относится к сценарию точного производства полупроводников 3C и может быть развернут непосредственно на существующих искусственных рабочих местах.
Использование двухручной совместной конфигурации, позиционирование в одной руке, сборка в одной руке, моделирование логики ручной работы; Интеграция визуального распознавания и обратной связи с управлением силой для достижения субмиллиметровой прецизионной интерполяции, хорошая скорость лучше, чем ручная; Человекообразная платформа может непосредственно повторно использовать существующие рабочие места и рабочую одежду, не нужно трансформировать производственную линию; Опираясь на общую личную интеллектуальную базу, замена новых продуктов требует только обучения, чтобы быстро мигрировать, предельная стоимость развертывания намного ниже, чем программа специального самолета, была завершена в сценарии полупроводниковой инкапсуляции для проверки реальности.
8.1H - E025 Кука
Производство автомобилей
Совместные решения для личного склада & AMR
Практикуйте направление эволюции куки от автономного аппаратного обеспечения к промышленному интеллектуальному решению, корпус & AMR опирается на мультимодальное восприятие, автономное завершение работы ящика, распознавания поддонов, гибкого захвата и дешифрования, подключение нескольких типов подвижного шасси для достижения транспортировки материалов, стыковки позиций и возврата пустых поддонов. Опираясь на планирование Fleet и возможности KM‑Copilot AI, чтобы реализовать обработку всей коробки, отбор материалов, открыть сквозное замкнутое кольцо промышленной логистической связи между складом и производственной линией, чтобы показать неструктурированные сценарии гибкой работы, возможности взаимодействия с несколькими устройствами, адаптацию боковых складов, кэширование полуфабрикатов и другие промышленные реалии.
параметр
• Роботы: Kuka AMR 600i, APT, MIRO3
Навигационный режим: лазерный SLAM
• Способность воспринимать: 3D визуальное распознавание, гибкое управление ощущением силы, обнаружение динамических препятствий
8.1H - A212 Терретта Робот
Полупроводниковая промышленность
Сотрудничающий робот UR Gen7
Данная схема применяется в процессе испытания полупроводниковых задних проходов в верхнем и нижнем звеньях кристаллического круга, используя совместный робот UR Gen7 для выполнения операций автоматического извлечения и обработки кристаллического круга из открытого кристаллического бункера. Замените искусственный повторный забор пластины, чтобы уменьшить царапины кристаллического круга, риск электростатического загрязнения. Новый робот Tool Flange оснащен 4 наборами функциональных интерфейсов, которые обеспечивают внешнюю конструкцию руки без намотки и уменьшают интерференцию трубопровода. Программа адаптируется к различным коробкам с кристаллическим круглым материалом, без крупномасштабной трансформации производственной линии может быть быстро развернута, человеко - машинная совместная безопасность, сильная гибкость, низкая стоимость посадки.
Складская логистика
UR20 + MiR1200 Палетный джек
Кооперативный робот UR20 отвечает за штабелирование, беспилотный вилочный погрузчик MiR отвечает за получение груза, две секции автоматизации соединены в беспилотное замкнутое кольцо: готовый продукт заполнен кодом, который автоматически вытаскивается, производственная линия больше не останавливается из - за других, ожидая автомобиля. Вся программа не нуждается в преобразовании земли, без прокладки магнитного QR - кода, MiR с 3D - зрением и AI автономно идентифицирует лоток, имеет толерантность к смещению положения скирда, избегая прецизионного стыковочного оборудования; UR20 занимает небольшую площадь, быстро меняется, макет производственной линии очень удобен.
7.1H - C068 Умный
Прецизионное производство
Человеческий робот
Этот блок в основном используется для автоматизированных сборочных линий роботов, охватывающих основные сценарии:
·Кооперативная сборка роботов: на гибкой производственной линии для завершения захвата деталей, позиционирования, установки, затягивания и других процессов, подходящих для различных сортов, небольших партий потребностей сборки.
·Человеческий робот делает винт: сборка конструкций для человекоподобного робота для выполнения высокоточных операций по блокировке винта с высоким крутящим моментом.
Подобные отраслевые программы в основном являются одним управлением силой или простым управлением положением, плохая адаптивность к гетероморфным и гибким элементам; Наша схема сочетает в себе многомерное силовое восприятие + визуальное наведение + адаптивный алгоритм затягивания, адаптивный к изменениям допуска деталей и колебаниям зазора сборки.
3C Изготовление
Композитный робот
Этот блок в основном используется в 3C промышленности CNC автоматизации верхней и задней части, охватывающей телефон средней рамы, плоской задней оболочки, конструкции ноутбука и другие металлические / неметаллические детали процесса обработки CNC. Может быть реализована автоматическая загрузка и загрузка станков CNC, многостоечная связь вверх и вниз и транспортировка материалов между процессами.
Подобные отраслевые программы в основном используют индикаторное программирование или простое точечное управление, смена типа требует перепрограммирования или ручного обучения, переключения в течение длительного времени; Jiaan Intelligent Institutional KaanhFlow Digital Platform, с помощью алгоритма AI, может автоматически планировать траекторию работы композитных роботов на производственных линиях и сервисных платформах, чтобы максимизировать эффективность работы роботов. В то же время, Jiaan Composite Robot может заменить только приспособления и визуальные шаблоны, подходящие для небольших партий многопрофильных производственных линий.
8.1H - D015 Мудрость
Прецизионное производство
Смартфон G2 скачать онлайн
В сочетании с гибкой схемой конвейера робот G2 использует свою руку высокой степени свободы и тактильную обратную связь для завершения точного захвата и доставки точных деталей. Робот может выполнять визуальное точное позиционирование, интеллектуальный захват материала, распознавание местоположения в зоне загрузки, адаптивную точную загрузку и замкнутое кольцо откачки, коэффициент успеха работы > 99,9%, MTBF ≥ 7*24h。
7.1H - D016 Гартен
Логистический сектор
Интеллектуальное полноприводное шасси.
Оснащено саморазвивающимся всенаправленным колесным подвижным шасси Jiateng, может быть достигнуто всенаправленное гибкое движение, 360 градусов на месте с нулевым радиусом поворота. Максимальная нагрузка на шасси 100 кг, номинальная нагрузка на обе руки 20 кг. Можно выполнить нормальную промышленную работу Оборудование может плавно перемещаться по узким рамным каналам SMT, компактным станциям автомобильного пучка и другим сложным пространствам, широко адаптированным к 3C электронике, складской логистике, автомобильному производству и многим другим промышленным сценариям, так что колесные роботы действительно адаптированы к фактическим производственным условиям. Устройство оснащено саморазвивающейся мультимодальной системой восприятия, интегрированной камерой глубины, 3D SLAM навигацией, визуальной технологией вторичного точного позиционирования, для достижения миллиметрового высокоточного навигационного движения и точного захвата.
7.1H - B252 Умный
Производство автомобилей
Полностью цепные решения для автомобилей
Этот экспонат демонстрирует кооперативные роботы в многопроцессном гибком интегрированном применении автомобильного производства, охватывающем шлифовку, блокировку оплаты, обработку, распыление, нанесение клея, тестирование типичных процессов. Роботы могут быстро адаптироваться к работе деталей кузова, не требуя толстого ограждения безопасности, человек и машина могут гибко переключаться на задачи. Стабильное управление интенсивностью шлифования в шлифовке деталей, точное управление крутящим моментом в процессе блокировки; Может быть завершена транспортировка материалов, распыление деталей кузова и герметичное покрытие, а также оснащена системой визуального обнаружения для распознавания дефектов в режиме реального времени. Полный набор программ сочетает в себе высокую гибкость и безопасность, может быстро адаптироваться к многомодельному гибридному производству, эффективно снижать трудоемкость искусственного дублирования, повышать согласованность производства и скорость выпуска, облегчать производственную линию автомобиля, интеллектуальное обновление, подходит для всего автомобиля и компонентов интеллектуального производства сцены.
7.1H - E020 Лотоидный робот
Прецизионное производство
Лаолит Тайбэй AR серия человеческий силовой рычаг
Ло Ши исследует роботов от « выполнения фиксированной программы» до « сенсорной среды, автономного принятия решений, гибкой работы». Лотос Тайбай AR человеческий силовой рычаг, опираясь на все суставы высокоточного восприятия силы и высокой динамической способности управления силой, может адаптироваться к сложным материалам и неструктурированной среде, принимая во внимание гибкость, точность и стабильность, постепенно реализовал промышленное применение.
Например, точное обнаружение, подключение и сборка в промышленных сценариях, таких как электроника 3C, литий - электричество новой энергии, автомобильные детали и т. Д., Может решить проблему, заключающуюся в том, что детали с минимальным допуском, такие как USB, трудно стабилизировать сборку при ошибке подачи, отклонении положения и внешних помехах. Основываясь на визуальной + силовой мультимодальной модели, оснащенной саморазвивающейся вертикальной моделью навыков, в сочетании с имитационным обучением и интенсивным обучением человека в кольце, для достижения минутной стратегической оптимизации, коэффициент успеха миссии составляет 95% - 99%.
8.1H-E016 NEURA Робототехника
Производство автомобилей
Когнитивный робот для визуального обнаружения
Эта система распознавания дефектов сварных точек, обученная AI, обладает высокой адаптируемостью и может использоваться в области контроля качества автомобильных деталей. На основе среды подвижного шасси робот может автоматически выполнять позиционирование и демонстрировать работоспособность распознавания дефектов в точке сварки.
7.1H - B252 Сердце кристаллического движения
Промышленное производство
Пальцы указывают на захват.
·Обратная роботизированная кинематика, для достижения положения прибытия, рефлексивное 7 - мерное уравнение вычисляет скорость 7 суставов;
·Визуальное использование точечного облачного анализа, до тех пор, пока стереоскопические предметы могут быть пойманы;
·Благодаря использованию точечного облака, полностью избегая препятствий, ничего не ударится;
·О такте эффективности большого петли: оптимальное решение не обязательно экономит электричество, кодер может быть оптимальным решением, но не может справиться с интеллектуальными сценами, мы можем захватывать и шифровать, все задачи одного и того же набора алгоритмов;
·восприятие: робот анализирует геометрию предмета, понимает форму и оптимальную точку захвата;
·Распознавание жестов: он знает всех, но теперь программа фокусируется только на руках, и следующим шагом является добавление семантики руки и человеческого взаимодействия.
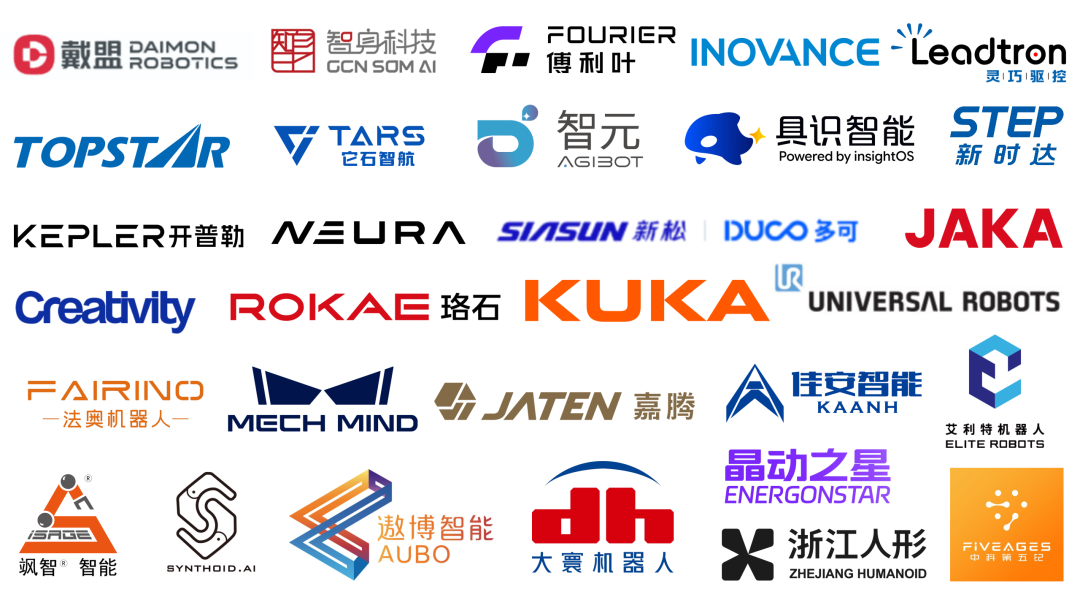
(Выше приведены только некоторые сценарии для экспонентов и ранжированы независимо от последовательности)
От гуманоидных роботов до реальных промышленных сценариев интеграция роботов и обрабатывающей промышленности углубляется.
Выставка робототехники China International Industrial Expo 2026, благодаря богатой практике демонстрации и применения продукции, покажет больше возможностей для реальной промышленности от технологических исследований до приземления сцены.