-
Электронная почта
457695147@qq.com,825153992@qq.com
- Телефон
-
Адрес
Chengdu Chenghua District Waima Bridge Восточная международная площадь 4 - 1 - 1733
Категории продукта
Чэндуская компания электронных технологий с ограниченной ответственностью

AQMD6015BLS - A1 бесщеточный привод постоянного тока
ДоговариваемыйОбновление на07/28
- Модель
- Природа производителя
- Производители
- Категория продукта
- Место происхождения
Обзор
AQMD6015BLS - A1 бесщеточный привод постоянного тока
Подробности о продукте

Функциональные характеристики
lПоддерживающее напряжение9V~60VМаксимальный выходной ток20AНоминальный выходной ток15A
lПоддержка модуляции коэффициента заполнения(Регулирование давления)Контроль крутящего момента(Стабилизация потока)Управление замкнутым циклом скорости(Стабильная скорость)Управление замкнутым контуром местоположения(Управление углом, расстоянием)Несколько способов регулирования скорости
lПоддерживаемые потенциометры, аналоговые сигналы, логический уровень, количество переключателей,PWMЧастоты, импульсы,RS485Многочисленные входные сигналы
lПоддержка конфигурации диапазона напряжения аналогового сигнала и конфигурации напряжения логического уровня0~3.3/5/10VДиапазон равного напряжения, поддерживаемый логическим уровнем0/3.3/5/12/24VРавное напряжение; Поддержка настройки линейности аналогового сигнала и пороговой конфигурации логического уровня
lПоддержкаRS485Многомашинная связь, поддержкаMODBUS-RTUПротокол связи, удобный для нескольких контроллеров(АPLC)Управление связью, поддержка отключения связи
lПоддержка управления временем буфера добавления замедления и ускорения добавления замедления, автоматическое добавление замедления и точное позиционирование в заданном пути
lЭлектрический токPIDточность регулирования тока0.1AМаксимальный запуск/Загрузочный ток, торможение(Тормози!)Электрический ток может быть настроен отдельно; Поддерживает перегрузку двигателя, ограничение тока и блокировку останова, чтобы предотвратить повреждение двигателя от перенапряжения
lВстроенное мощное тормозное сопротивление6Aток постоянного торможения
lПоддержка машинного обучения последовательности фаз, защита ошибок Холла
lПоддерживает ограничение положительного и обратного вращения двигателя, может быть два внешних предельных переключателя соответственно
lПоддержка измерения скорости вращения двигателя, поддержка обнаружения блокировки двигателя/стоп - поворот
lПоддержка сигнализации о неисправностях
l18kHzАPWMЧастота, скорость двигателя нетPWMПлач
lМинимальныйPWMМертвая зона, только0.5us,PWMЭффективный диапазон0,1% ~ 100%
lВсе интерфейсыESDЗащита, адаптация к сложной обстановке на месте
lИспользованиеARM Cortex-M3@72MHzПроцессор
Электрические параметры
| Проекты | Параметры |
| Входное напряжение питания |
DC 8V~60V |
| Номинальный выходной ток | 16A |
| Максимальный выходной ток | 20А (не мультипликатор) / 30А (мультипликатор) |
| Максимальный ток мягкого торможения | 6A |
| пиковый ток короткого замыкания | 100A |
| Количество каналов вывода | Однопроходная |
| сопротивление потенциометра | 10K~50K |
| диапазон приёмных напряжений порта входного сигнала | -0.5V~25V |
| однополюсный аналоговый диапазон сигналов | Произвольный в диапазоне 0 - 10V, 0 - 3.3V, 0 - 5V, 0 - 10V, 1 - 4.2V и т. Д. |
| диапазон дифференциальных аналоговых сигналов | -3.3V~3.3V |
| Диапазон напряжений логического уровня | Произвольный в диапазоне 0 - 24V, LvTTL, TTL, HvTTL и т.д. |
| RS485 Диапазон параметров связи | Коэффициент Портера 9600 - 115200bps, бит данных 8, поддержка нечетности, пары, отсутствие проверки, контрольный бит и стоп в общей сложности 2 бита |
| Поддержка Modbus | Поддержка Modbus - RTU, поддержка функциональных кодов 03H, 06H, 10H, возможность настройки из диапазона адресов станций 1 - 128, поддержка вещания |
| Разрешение обнаружения тока | 0.007A |
| точность управления стабилизацией потока | 0.1A |
| диапазон регулирования отношения заполнения | 0 - 100,0% |
| ближняя инфракрасная регулирования со стабилизацией скорости | -3276.8~3276.7Hz |
| диапазон регулирования положения | - 2147483648 - 2147483647 |
| регулируемый крутящим моментом | 0~20.0A |
| Ограниченное управление | Поддержка; Можно подключить два предельных разряда |
| Мягкий старт / мягкое торможение | Поддержка; Ограничиваемый запуск, торможение и настройка времени замедления и ускорения |
| Защита от перенапряжения / блокировки | Поддержка; Выход потока со временем перенапряжения; Остановка при перегрузке |
| Защита от обратного включения питания | Поддержка; Встроенный предохранитель 20А |
| Защита от короткого замыкания на выходе | Встроенный предохранитель 20А |
| Время действия торможения | Мягкое торможение обычно 0,1 - 0,3 |
| Рабочая температура главной платы | - 25°C - 85°C |
| Размер | 16.0 см × 9,6 см × 5,6 см |
Краткое изложение принципа:
Этот привод использует ведущую технологию точного обнаружения электрического тока двигателя, самоизмерение скорости сенсорного бесщеточного двигателя, определение положения вращения сенсорного бесщеточного двигателя, технологию торможения с постоянным током регенеративного тока (или торможения) и мощную технологию регулирования PID для идеального управления плавным положительным инверсией двигателя, переключением и торможением, регулирование выходного тока в режиме реального времени для предотвращения перетока, точное управление скоростью вращения и положением вращения двигателя, короткое время реакции двигателя и малое противодействие.
Управление двигателем и замедлением:Режим мягкого запуска с автоматическим регулированием тока и автоматическим управлением ускорением, двигатель может запускаться быстро и плавно, а обратный импульс невелик. Поддержка распределения времени и ускорения с добавлением замедления.
Управление торможением двигателя:Режим торможения энергопотребления, автоматически регулируемый током, имеет короткое время торможения двигателя без сильной ударной вибрации. Поддерживает настройку тормозного тока.
Управление переключением двигателя:Процесс обратного переключения двигателя контролируется изнутри привода, автоматически замедляется, мягкое торможение, управление мягким запуском, независимо от того, насколько часто изменяется сигнал переключения, не вызывает повреждения привода или двигателя.
Управление стабильной скоростью двигателя:Контроль скорости вращения и положения вращения с помощью сигнала Холла, с использованием алгоритма PID - регулирования для управления замкнутым контуром, поддерживает управление замкнутым контуром скорости и управление замкнутым контуром времени и положения двумя способами стабилизации скорости.
Контроль местоположения двигателя:Расположение вращения определяется сигналом Холла, управление замкнутым контуром положения осуществляется с помощью алгоритма PID - регулирования, замедление осуществляется с помощью тормозного сопротивления.
Управление крутящим моментом двигателя:Контроль размера крутящего момента двигателя осуществляется путем регулирования размера выходного тока.
Защита от перегрузки и заглушки двигателя:При перегрузке двигателя привод ограничит выход потока и эффективно защитит двигатель; При блокировке двигателя привод может обнаружить это состояние и тормозить двигатель.
Подавление внутренних помех:Связь между приводной цепью и цепью управления через потребление помех и подавление переходных помех может эффективно гарантировать, что цепь управления не будет затронута помехами приводной цепи.
Подавление внешних помех:Защитные устройства ESD и электростатические дренажные схемы используются для защиты всех интерфейсов ESD, стабильной работы внутренних цепей и защиты внутренних устройств от переходного высоковольтного статического удара, добавляемого к интерфейсу.
485 Подавление помех связи:Используйте чип изоляции сигнала и питания, чтобы изолировать цепь приемопередатчика 485, тем самым подавляя помехи.
Определение интерфейса

Настройка переключателя
1. Конфигурация режима контроля
| SW1-SW7 | SW8 | Режим управления |
| Произвольный | OFF | Режим управления цифровыми / аналоговыми сигналами |
| Адрес машины | ON | 485 Контроль связи. |
2. Выбор источника сигнала
| SW4 | SW5 | SW8 | Источник сигнала |
| OFF | OFF | OFF | Потенциал |
| ON | OFF | OFF | аналоговый сигнал |
| OFF | ON | OFF | PWM / импульсы / частоты |
| ON | ON | OFF | Встроенная программа |
3. Настройка номинального тока двигателя
| SW1-SW3 | SW4-SW7 | SW8 | номинальное значение тока двигателя |
| OFF OFF OFF | Произвольный | OFF | Использовать последовательно настроенный номинальный ток, по умолчанию 14A |
| ON OFF OFF | Произвольный | OFF | 8A |
| OFF ON OFF | Произвольный | OFF | 10A |
| ON ON OFF | Произвольный | OFF | 12A |
| OFF OFF ON | Произвольный | OFF | 14A |
| ON OFF ON | Произвольный | OFF | 16A |
| OFF ON ON | Произвольный | OFF | 18A |
| ON ON ON | Произвольный | OFF | 20A |
3. Конфигурация режима работы
| SW4-SW5 | SW6-SW7 | SW8 | Режим регулирования скорости |
| В то же время он | OFF OFF | OFF | регулирование скорости по коэффициенту заполнения |
| ON OFF | OFF | управление моментом | |
| OFF ON | OFF | управление замкнутым циклом скорости | |
| ON ON | OFF | управление по замкнутому контуру положения | |
| В то же время он | OFF OFF | OFF | Электронное обучение |
| ON OFF | OFF | Курс обучения | |
| OFF ON | OFF | Регулирование скорости по умолчанию | |
| ON ON | OFF | Оговорки |
Типичное использование
1. Подключение к однопотенциальному коэффициенту заполнения / динамическому управлению точкой с замкнутым циклом регулирования скорости

Этот процесс использования: использование потенциала VR1 для регулирования скорости; Нажмите B1, двигатель вращается, B1 всплывает, двигатель останавливается, двигатель останавливается при положительном предельном положении поворота, а затем нажмите B1 недействительно; Нажмите B2, инверсия двигателя, B2 всплывает, двигатель останавливается, когда предел инверсии останавливается двигатель, а затем нажмите B2 недействительно.
2. Подключение с двойным коэффициентом заполнения / замкнутым циклом регулирования скорости

Этот метод включает независимое управление двумя потенционами и совместное управление двумя потенциалами. Для независимого режима управления, используя два потенциометра для положительного инверсии двигателя, соответственно, для регулирования скорости, через переключатель для управления запуском, остановкой и направлением двигателя; Для совместного управления потенциометр VR2 устанавливает среднее опорное напряжение и регулирует скорость и направление двигателя, сравнивая выходное напряжение потенциометра VR1 и VR2. Предел положительного инверсии через ограничительный переключатель.
3. Коэффициент заполнения сигнала PWM / метод замкнутой регулировки скорости

Этот метод использует монолитную машину для регулирования скорости двигателя с помощью выходного сигнала PWM и управления положительным поворотом и аварийной остановкой двигателя через IO. Установка источника питания для привода COM; IN1 - стопный выход PWM из монолитной машины для регулирования скорости; IN2 и IN3 соединены с двумя IO - системами на одной пластине и используются для управления положительным инверсией двигателя и аварийным торможением соответственно. С помощью ограничительного переключателя вход и инверсия ограничиваются отдельно.
Подключение к управлению положением импульсного сигнала на одной пластине

Этот метод позволяет одной машине управлять положением вращения двигателя с помощью импульсного сигнала. COM привода подключен к источнику питания автономной машины; IN1 принимает IO1 от одной машины, принимает импульсные сигналы от одной машины для управления шаговым движением двигателя; IN2 подключается к IO2 для управления шаговым направлением; IN3 Подключение монолитного IO3 для управления аварийной остановкой; VO подключен к IO0 автономной машины, выход завершает сигнал, чтобы сообщить, что процесс управления местоположением автономной машины завершен; Ограничительные переключатели SQ1 и SQ2 ограничивают положительное и обратное вращение соответственно.
Примечание: Выход VO составляет логический уровень 3,3В, и если одна машина не принимает логический уровень 3,3В, ее необходимо преобразовать в логический уровень 5В.
5.PLC - метод включения аналогового сигнала с модуляцией отношения пустоты

Это использование PLC регулирует скорость двигателя с помощью аналогового сигнала и контролирует запуск и остановку двигателя и положительную инверсию с помощью реле / переключателя. COM привода соединен с COM - концом реле PLC и аналоговым сигналом; IN1 принимает аналоговый выход AO PLC для регулирования скорости; IN2 и IN3 соединяют реле / транзисторный выход Y2 и Y1 PLC, соответственно, для управления положительным и обратным вращением двигателя; Ограничение положительного и обратного вращения осуществляется с помощью ограничительного переключателя SQ1 и SQ2 соответственно.
Подключение к управлению положением импульсного сигнала PLC

В настоящее время PLC управляет вращающимся потенциалом двигателя с помощью импульсного сигнала. Типичный комплексный метод управления положением импульсного сигнала PLC показан на рисунке 5.12. Кон привода принимает сигналы PLC; IN1 подключается к PLC Y3 и принимает импульсные сигналы PLC для управления шаговым движением двигателя; IN2 подключается к PLC Y2 для управления шаговым направлением; IN3 подключается к PLC Y1 для управления аварийной остановкой двигателя; Порт VO привода последовательно соединяется с сопротивлением 240 евро, а между VO и COM и PLC X1 и 24V + соединяется оптическая связь для вывода сигнала завершения, чтобы сообщить PLC о завершении процесса управления положением. Ограничительные переключатели SQ1 и SQ2 ограничивают положительное и обратное вращение соответственно.
7.485 Подключение к мультимашинному управлению связью

Линия связи 485 для каждого привода соединяется параллельно с основной станцией 485 в режиме A - A и B - B, а основная станция 485 работает независимо от каждого привода через адрес станции, настроенный приводом. Адрес конфигурации каждого диска должен быть уникальным и не должен повторяться с другими дисками.
Предоставление примеров программ ПК (включая исходный код) для отладки двигателя, конфигурации параметров или вторичной разработки

Размеры продукции

Размер - 13,6cm × 8,2cm × 4,5cm. отверстие для установки - 4 мм, расстояние от центра отверстия до боковой стороны - 9 мм.
Приложение: Таблица выбора бесщеточных приводов AQMD BLS
|
Тип |
Максимально подходящий электродвигатель |
Максимальный / номинальный ток |
Максимальный ток торможения |
Тормози! |
Управляющий сигнал |
Размеры продукции |
|
AQMD3605BLS (Точный размер) |
12V-30W 24V-85W 36V-125W |
7A/5A |
3AНе большой токЧастое переключение тормозов |
Режим торможения без тормозного сопротивления |
А/ДвойнойПотенциал,0~3.3VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
70mmХ65mmХ21mmГолая доска |
|
AQMD2408BLS-M (485Защита/Защита от перегрева/Контроль напряжения/Большой пусковой момент. Основные материалы изготовлены из оригинальной отечественной) |
12V-50W 24V-135W |
16A |
3AНе большой токЧастое переключение тормозов |
Режим торможения без тормозного сопротивления |
А/ДвойнойПотенциал,0~3.3VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
55mmХ55mmХ17mm Голая доска |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3AНе большой токЧастое переключение тормозов |
Режим торможения без тормозного сопротивления |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
92mmХ87mmХ30mmГолая доска Или 115mmХ90mmХ40mm Пластиковый корпус |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
136mmХ82mmХ45mm |
|
AQMD6010BLS-A (485Изоляция, обновление зажимов) |
||||||
|
AQMD6010BLS-A1 (485Изоляция/Защита от перегрева/Контроль напряжения/Большой момент запуска) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
136mmХ82mmХ45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Защита/Защита от перегрева/Контроль напряжения/Большой пусковой момент. Основные материалы изготовлены из оригинальной отечественной) |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
136mmХ82mmХ45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485Изоляция/Защита от перегрева/Контроль напряжения/Большой момент запуска) |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
136mmХ82mmХ45mm |
|
20A |
||||||
|
AQMD6020BLS (485Изоляция) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
160mmХ96mmХ55mm |
|
AQMD6030BLS (485Изоляция) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
178mmХ108mmХ68mm Корпус из алюминиевого сплава |
|
AQMD6030BLS-A1 (485Изоляция/Защита от перегрева/Контроль напряжения/Большой момент запуска) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
С собой |
А/ДвойнойПотенциал,0~3.3/5/10VСимуляционные сигналы,0/3.3/5/24VЛогический уровень,ПереключательКлавиши,PWMИмпульс, частота、RS485 |
178mmХ108mmХ68mm Корпус из алюминиевого сплава |
|
35A |
||||||
|
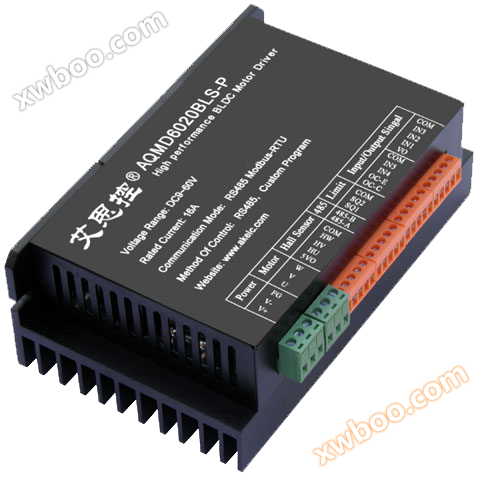
AQMD6020BLS-P (Программируемый) |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
С собой |
RS485Пользовательский процесс |
160mmХ96mmХ55mm |
|
AQMD6030BLS-P (485Изолировать, программировать) |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
С собой |
RS485Пользовательский процесс |
178mmХ108mmХ68mm Корпус из алюминиевого сплава |
Контактная информация
Адрес: Chengdu Chenghua District, Chengma Bridge Dongli International Plaza 4 - 1 - 1733
Телефон:
Почтовый ящик: hejingyb@126.com
Сайт: www.akelc.com
Alibaba Купить ссылку: detail.1688.com / offer /.html
Классификация: Стандартные продуктыПохожий продукт рекомендовать