-
Электронная почта
457695147@qq.com,825153992@qq.com
- Телефон
-
Адрес
Chengdu Chenghua District Waima Bridge Восточная международная площадь 4 - 1 - 1733
Категории продукта
Чэндуская компания электронных технологий с ограниченной ответственностью

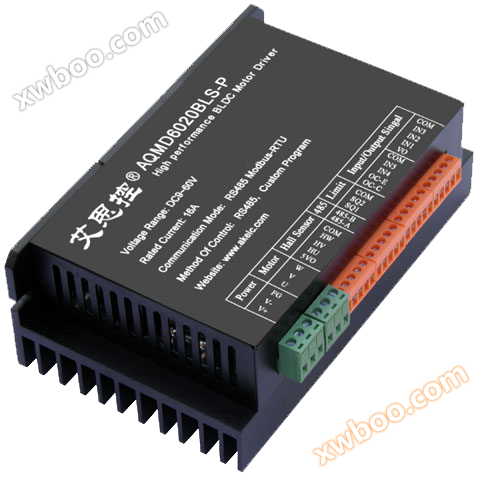
AQMD6015BLS - B2 бесщеточный привод постоянного тока
ДоговариваемыйОбновление на07/28
- Модель
- Природа производителя
- Производители
- Категория продукта
- Место происхождения
Обзор
AQMD6015BLS - B2 бесщеточный привод постоянного тока
Подробности о продукте

Функциональные характеристики
АПоддерживающее напряжение9V~60VНоминальный выходной ток15AМаксимальный выходной ток30A
АПоддерживает регулирование отношения заполнения к скорости (регулировка давления), управление крутящим моментом (стабилизация потока), управление замкнутым контуром скорости (стабилизация скорости), замкнутое кольцо положения
Управление (управление углом, расстоянием) Различные способы регулирования скорости
АПоддерживаемые потенциометры, аналоговые сигналы, логический уровень, количество переключателей,PWMЧастоты, импульсы,RS485Многочисленные потериВходящий сигнал
АПоддерживает конфигурацию диапазона напряжения аналогового сигнала и конфигурацию напряжения логического уровня, аналоговый сигнал может удерживаться0~3.3/5/10VПодожди.Диапазон напряжений, поддерживаемый логическим уровнем0/3.3/5/12/24VРавное напряжение; Поддержка настройки и логики линейности аналоговых сигналовПороговая конфигурация уровня захвата
А485Защита от коллиматорного напряжения;ПоддержкаRS485Многомашинная связь, поддержкаMODBUS-RTUПротокол связи, удобный для нескольких контроллеров (например,PLC)Управление связью, поддержка отключения связи
АПоддержка управления временем буфера добавления замедления и ускорения добавления замедления, автоматическое добавление замедления и точное позиционирование в заданном пути
АЭлектрический токPIDРегулирование управления, максимальный запуск/Нагрузочный ток, тормозной (тормозной) ток можно настроить отдельно
АПоддерживает контроль температуры внутри привода, может быть настроена температура защиты от перегрева
АПоддерживает мониторинг напряжения питания привода, может настраивать перенапряжение/контрольное значение выключения при низком давлении
АПоддерживает выход удвоенного потока, выход с большим моментом при запуске и большой нагрузке
АПоддерживает перегрузку двигателя, ограничение тока и блокировку останова, а также мгновенный мониторинг большого тока, чтобы предотвратить повреждение двигателя или привода от перенапряжения
АВстроенное мощное тормозное сопротивление6Aток постоянного торможения
АПоддержка обучения последовательности фаз двигателя, защита ошибок Холла, сигнализация о неисправностях
АПоддерживает ограничение положительного и обратного вращения двигателя, может быть два внешних предельных переключателя соответственно
АПоддержка измерения скорости вращения двигателя, поддержка обнаружения блокировки двигателя/стоп - поворот
А18kHzАPWMЧастота, скорость двигателя нетPWMПлач
АМинимальныйPWMМертвая зона, только0.5us,PWMЭффективный диапазон0,1% ~ 100%
АИнтерфейсESDЗащита, адаптация к сложной обстановке на месте
АИспользованиеARM Cortex-M3@72MHzПроцессор
Подсерия продуктов
|
Название подкатегории |
Тип |
Особенности |
|
Стандартный пункт |
AQMD6015BLS-A1 |
485 Изоляция |
|
Экономия |
AQMD6015BLS-A2 |
485 Изоляция, низкая стоимость |
|
Базовый пункт |
AQMD6015BLS-B2 |
Низкая стоимость |
Примечание: Экономические пункты подлежат настройке.
Обобщение принципов
Этот привод использует передовые технологии точного обнаружения электрического тока двигателямеханический, сенсорный бесщеточный двигатель
Обнаружение положения, регенеративный ток Тормоз с постоянным током (или тормоз) и мощныйPIDТехнология регулирования идеально контролирует электричество.Машина плавная положительная инверсия, переключение и торможение, регулирование выходного тока в режиме реального времени для предотвращения перетока, точное управление скоростью двигателя и положением вращения,Время отклика двигателя короткое и малое.
управление добавлением и замедлением двигателя
Режим мягкого запуска с автоматическим регулированием тока и автоматическим управлением ускорением, двигатель может запускаться быстро и плавно, а обратный импульс невелик. Б
Настройка времени добавления замедления и ускорения добавления замедления.
Управление моторным торможением (торможением)
Режим торможения энергопотребления, автоматически регулируемый током, имеет короткое время торможения двигателя без сильной ударной вибрации. Поддерживает токовое распределение торможения
Поместить.
коммутационное управление двигателем
Процесс положительного обратного переключения двигателя контролируется изнутри привода, автоматически замедляется, мягкое торможение, мягкое управление запуском, независимо от того,
Как часто меняются сигналы переключения, это не приводит к повреждению привода или двигателя.
управление стабилизацией скорости двигателя
Определение скорости вращения и положения вращения с помощью сигнала Холла.PIDАлгоритм настройки для управления замкнутым контуром, поддерживающий замкнутое кольцо скоростиКонтроль и время- Да.Локальное замкнутое кольцо управляет двумя алгоритмами управления стабильной скоростью. Режим замкнутого цикла скорости имеет плавное управление скоростью на высокой скорости иОсобенности малой трансмодуляции, но при низких скоростях управление скоростью может быть нестабильным; Время- Да.Режим замкнутого контура положения подходит для нескольких приводовТребования к управлению вращением нескольких двигателей под одним углом в одно и то же время также подходят для управления сверхнизкой скоростью.
контроль положения двигателя
Определение положения вращения по сигналу Холла, использованиеPIDАлгоритм регулировки для управления замкнутым контуром положения, используя тормозное сопротивлениеСтрока замедляется. Закройте положение вращения двигателя током определенного тока через катушку двигателя.
управление крутящим моментом двигателя
Из - за линейной зависимости между крутящим моментом двигателя и размером тока этот привод использует режим управления стабилизатором потока для достижения электричества
Управление крутящим моментом машины, пользователь реализует управление размером крутящего момента двигателя, регулируя размер выходного тока.
Защита от перегрузки и заглушки двигателя
При перегрузке двигателя привод ограничит выход потока и эффективно защитит двигатель; При блокировке двигателя привод может обнаружить эту форму
Состояние и торможение двигателя.
подавление внутренних помех
Для обеспечения точности измерения тока в контуре двигателя, между приводной цепью и цепью управления через помехи затухание и потребление, переходный период
Связь режимов подавления помех может эффективно гарантировать, что цепь управления не будет затронута помехами приводной цепи.
подавление внешних помех
ИспользованиеESDЗащитные устройства и электростатические дренажные схемы для всех интерфейсов.ESDЗащита от внешних помех и, следовательно,Устойчивает работу внутренней цепи и защищает внутреннее устройство от переходного высоковольтного статического удара, добавляемого к интерфейсу.
Технические параметры

Определение размера

Размер диска как рисунок1.1 Указано. Размер - 13,6cm × 8,2cm × 4,5cm.Расстояние между центром отверстия и боковой стороной6mm。
Примечание: Подключение к интерфейсу питания или двигателя не должно быть соединено с потенциометром, ограничителем или интерфейсом связи, иначе часть устройства может быть сожжена. Место питания или место управления сигналом также не должно быть связано с корпусом, иначе это может привести к нестабильной работе привода. Если есть условия, соедините корпус с землей.
Настройка переключателя
1. Конфигурация режима контроля

2 Выбор источника сигнала

3. Настройка номинального тока двигателя

4. Конфигурация режима работы

Типичный пример соединения
1. Подключение к однопотенциальному коэффициенту заполнения / динамическому управлению точкой с замкнутым циклом регулирования скорости

Режим точечного управления использует потенциометрическую регулировку скорости рабочего процесса: нажмите B1, двигатель вращается, используя потенциометрическую регулировку скорости; B1 отскакивает, двигатель останавливается; Когда двигатель останавливается после положительного поворотного положения, нажатие B1 является недействительным; Нажмите B2, инверсия двигателя, используйте потенциометрическую регулировку скорости; B2 отскакивает, двигатель останавливается; При повороте предела двигатель останавливается, и нажатие B2 является недействительным.
2. Подключение с двойным коэффициентом заполнения / замкнутым циклом регулирования скорости

Двойной потенциометр этого метода может быть разделен на независимое управление и совместное управление, при независимом управлении положительная инверсия двигателя регулируется отдельно, управление энергией двигателя через переключатель и переключение направления вращения двигателя, ограничение положительной инверсии через ограничительный переключатель; При совместном управлении передачей напряжение потенциометра 2 является эталонным напряжением, которое регулирует напряжение IN1 и IN2 для регулирования скорости и направления двигателя.
3. Коэффициент заполнения сигнала PWM / метод замкнутой регулировки скорости

Рабочий процесс этого соединения состоит в том, что блок питания подключается к устью COM приводного модуля; IN1 - стопный выход PWM для монолитной машины для регулирования скорости; IN2 и IN3 соединены с двумя IO - устройствами, которые управляют положительным поворотом двигателя и аварийным торможением.
Подключение к управлению положением импульсного сигнала на одной пластине

Рабочий процесс этого соединения состоит в том, что блок питания подключается к устью COM приводного модуля; IN1 соединяется с IO1 автономной машины для определения количества импульсов, используемых для управления положением двигателя; VO подключен к IO0 автономной машины для завершения управления сигналом; IN2 и IN3 соединены с двумя IO - устройствами, которые управляют положительным поворотом двигателя и аварийным торможением. Примечание: Выход VO составляет логический уровень 3,3В, и если одна машина не принимает логический уровень 3,3В, ее необходимо преобразовать в логический уровень 5В.
5.PLC - метод включения аналогового сигнала с модуляцией отношения пустоты

Этот метод работает следующим образом: IN1 подключается к порту AO PLC для регулирования скорости; IN2 и PLC Y2, контролируя вращение двигателя; Подключение IN3 к PLC Y1 для управления инверсией двигателя.
Подключение к управлению положением импульсного сигнала PLC

Этот метод работает следующим образом: IN1 подключается к PLC Y3 для определения количества импульсов, используемых для управления положением двигателя; IN2 и IN3 подключены к двум IO - устройствам, контролирующим направление двигателя и аварийное торможение; Последовательное сопротивление VO 240 Ом имеет косвенную оптическую связь с COM, а выход оптической связи соединяется с PLC + 24V и X1 для обратной связи завершенного сигнала с PLC.
7.485 Подключение к мультимашинному управлению связью

Линия связи 485 для каждого привода соединяется параллельно с основной станцией 485 в режиме A - A и B - B, а основная станция 485 работает независимо от каждого привода через адрес станции, настроенный приводом. Адрес конфигурации каждого диска должен быть уникальным и не должен повторяться с другими дисками.
Приложение: AQMDxxxBLS Series Выбор приводов двигателей

Приложение:
Похожий продукт рекомендовать